【硬件交互赛道】MorphBot 多模态AI机器狗
0. 先和大家打个招呼吧 
我是谁:一名大三学生,正在准备毕业设计"多形态具身智能机器人",平时喜欢折腾机器人和嵌入式开发。
我是怎么用TRAE把Demo做出来的:说实话,在接触TRAE之前,我写ROS2节点效率很低——一个节点从搭框架到调通可能要折腾大半天。后来用TRAE之后,我发现最大的变化是"敢想了"。以前遇到复杂的算法集成(比如YOLOv5的BPU部署)会觉得太麻烦,现在我会直接把需求描述给TRAE,它先生成一个框架,我再往上填业务逻辑。有一次stereo_avoidance_node一直segfault,我盯着代码看了两小时没头绪,TRAE帮我分析堆栈信息,几分钟就指出是深度图空指针和数组越界的问题。那种感觉就是——原来这个坎不是过不去,只是需要一个好的工具搭把手。
1. Demo 简介
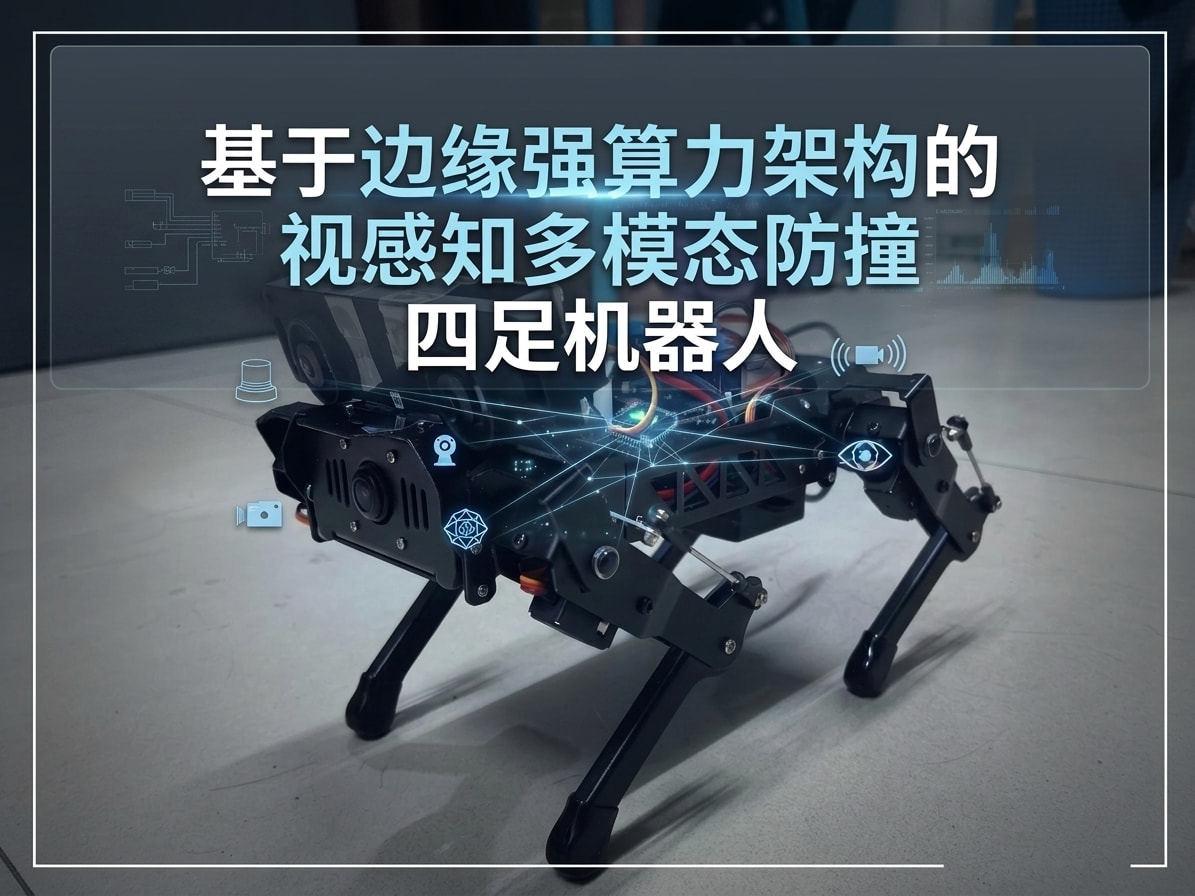
是什么:基于RDK X5边缘计算平台的多模态AI机器狗,具备视觉检测、离线语音控制、手势识别、自主避障和端侧LLM对话能力。产品形态为硬件系统。
面向谁:
- 具身智能领域的开发者与高校实验室
- 对AI+硬件感兴趣的极客与创客
- ROS2/边缘AI学习者
主要功能:
| 功能 | 说明 | 技术 |
|---|---|---|
| AI视觉感知 | 实时行人检测、双目深度估计、手势识别、人脸跟随 | YOLOv5 BPU + StereoNet |
| 离线语音交互 | 完全离线的语音识别与合成,支持自然语言指令 | Vosk ASR + Sherpa TTS |
| 多模态决策 | 语音>手势>视觉优先级仲裁,指令不冲突 | 状态机 + 缓冲区管理 |
| 智能避障 | 双目深度3区分析 + IMU航向校正 | 立体视觉 + 姿态融合 |
2. Demo 创作思路
灵感来源:在准备毕业设计"多形态具身智能机器人"(轮-足-双足三态变形)时,我发现如果直接从零设计机械结构,软件算法的验证周期会被严重拖长。机械一改动,软件可能就要推倒重来,两个环节互相阻塞,时间完全不可控。
想解决的问题:具身智能机器人开发门槛高、周期长,开发者需要同时攻克机械结构、AI算法、多模态交互等多个复杂环节,难以快速验证软件创意。很多人有好的想法,但卡在"从零到一"的全链路搭建上,几个月过去了还没看到成果。
为什么做这个方向:我选择先以机器狗为硬件平台,把AI感知、语音交互、多模态决策等核心软件技术在RDK X5上跑通,验证全链路后再迁移到自研轮足结构。这样可以将机械设计与软件开发解耦,各自独立迭代。这个思路虽然不算颠覆式创新,但非常务实——先用成熟硬件验证软件,再带着跑通的软件去做机械,风险小、效率高。
3. Demo 体验地址
硬件交互赛道,以演示视频作为体验方式:
 B站演示视频:【基于边缘强算力架构的视感知多模态防撞四足机器人】 https://www.bilibili.com/video/BV1YFMj6dE1Y/?share_source=copy_web&vd_source=32afd6a22809db761dc168de0c124b70
视频中展示的核心功能:
- 语音控制机器狗前进/后退/转圈
- 手势指令切换模式
- 人物跟随 + 自动避障
- Web可视化界面实时展示(localhost:8090)
- 完整代码(puppy_brain包,16个ROS2节点)
- 安装部署文档与依赖清单
- 硬件接线图与配置文件
4. TRAE 实践过程
本项目全部16个ROS2节点均在 TRAE IDE 中编写完成,TRAE的AI辅助编程贯穿整个开发周期。
开发流程
关键步骤截图
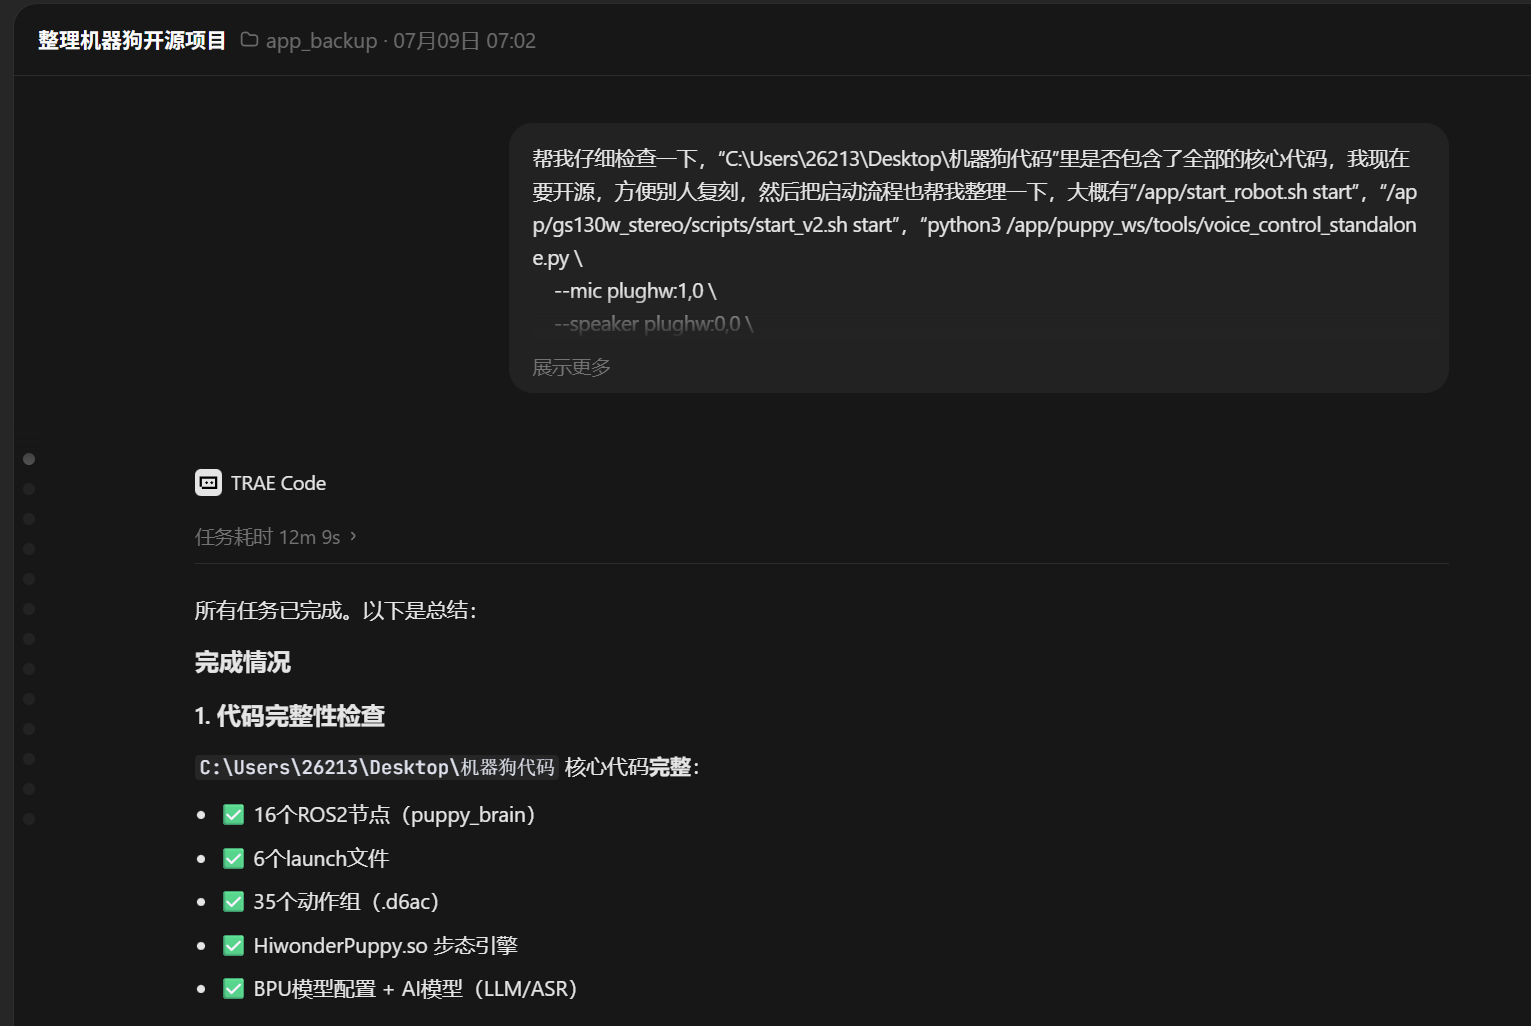
截图1:代码完整性检查 —— TRAE对大型项目的全局把控
项目后期准备开源时,我需要确认代码库是否完整。把本地代码文件夹丢给TRAE,它自动检查了全部核心组件:16个ROS2节点、6个launch文件、35个动作组、步态引擎、BPU模型配置和AI模型,并给出了缺失项清单。这种"一眼看透"的能力,在手动检查时需要数小时,TRAE 12分钟完成。
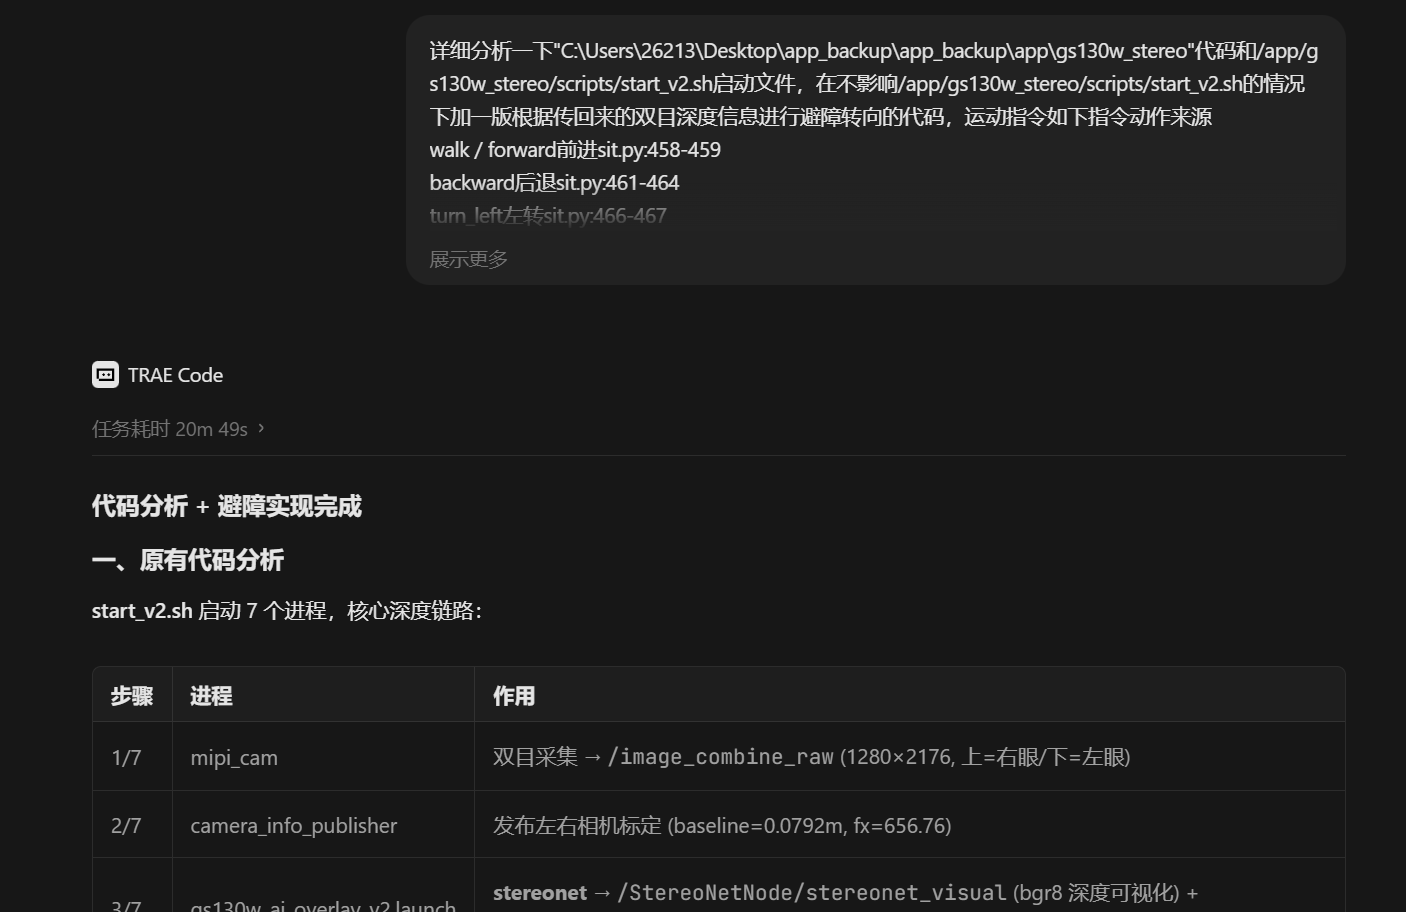
截图2:双目深度避障分析 —— 在复杂系统中植入新功能
要在不影响现有 start_v2.sh 启动流程的前提下,加入双目深度避障转向功能。TRAE先详细分析了官方TROS的7个深度进程链路(mipi_cam → camera_info_publisher → stereonet → …),理解了数据流后再生成避障代码。系统级分析+代码生成,20分钟完成。
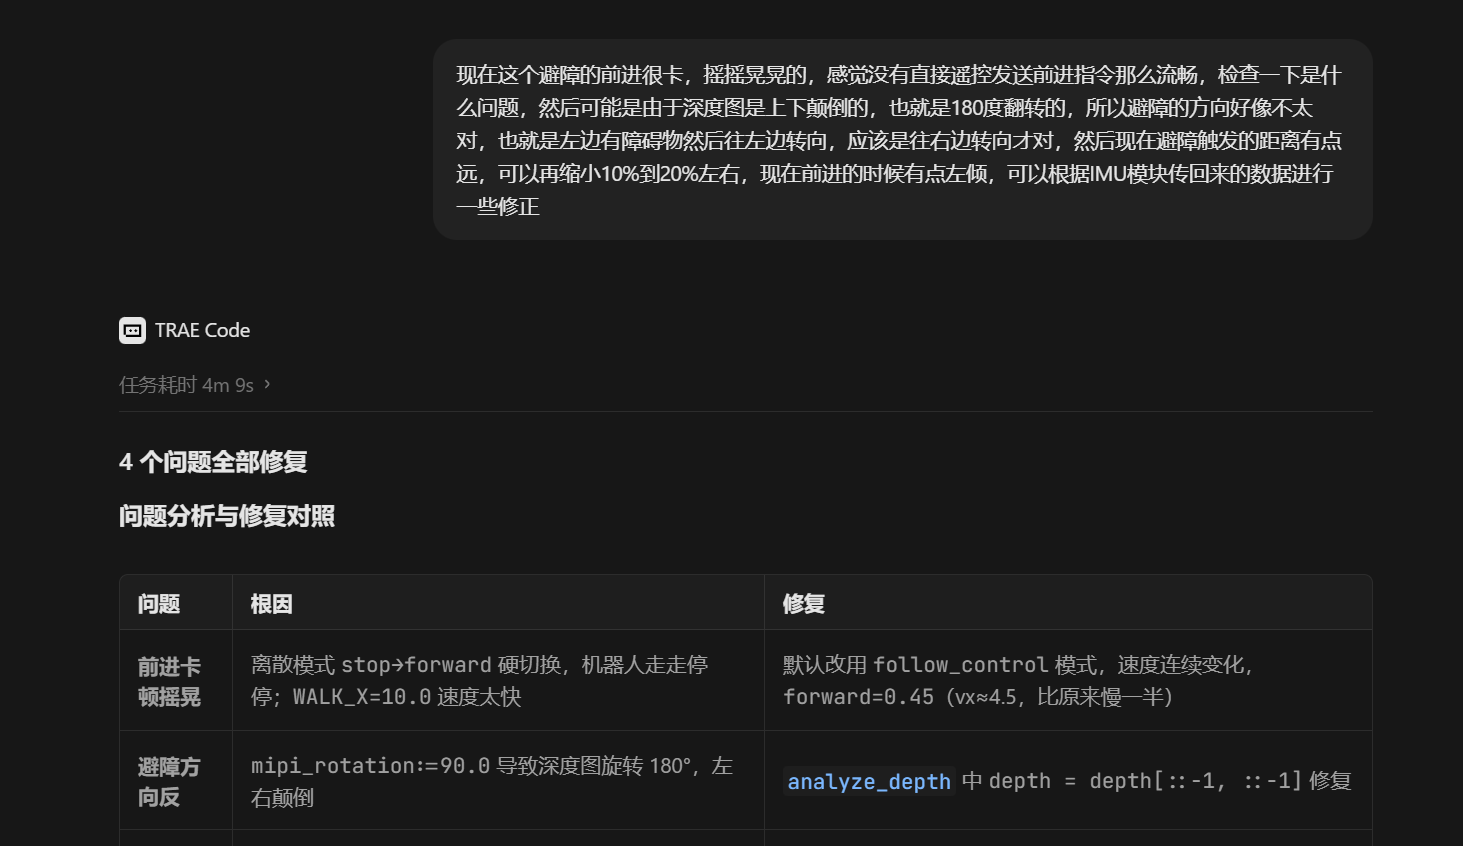
截图3:避障调试排错 —— 4个问题4分钟全修复
避障功能跑起来后遇到一堆问题:前进卡顿摇摇晃晃、避障方向反了、触发距离太远、前进左偏。我把现象描述给TRAE,它逐一分析根因并给出修复方案:硬切换改连续模式、深度图180°翻转修复、距离阈值调整、IMU航向修正。4个问题,4分钟全部定位并修复。这是我整个项目中最"爽"的一次体验——自己盯了2小时没头绪的问题,TRAE几分钟搞定。
更多开发过程(补充展示)
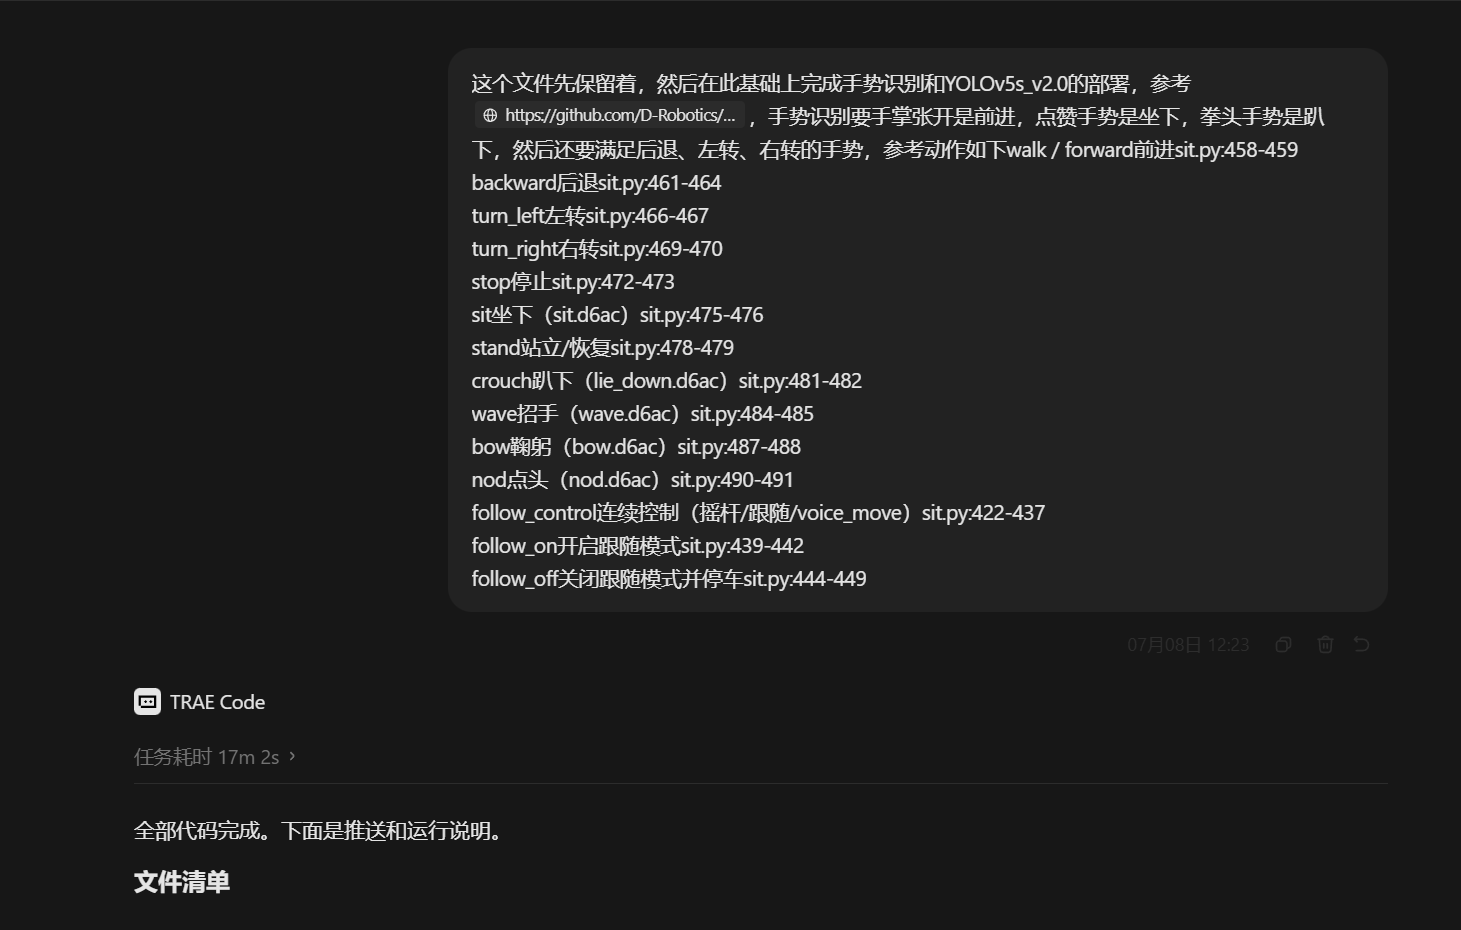
手势识别 + YOLOv5 部署
需要实现15种手势到机器狗动作的精确映射(手掌张开=前进、点赞=坐下、拳头=趴下…),同时完成YOLOv5s v2.0的BPU部署。TRAE根据我给出的动作对照表,直接生成了完整的gesture_action_node和感知节点代码,17分钟完成全部代码。
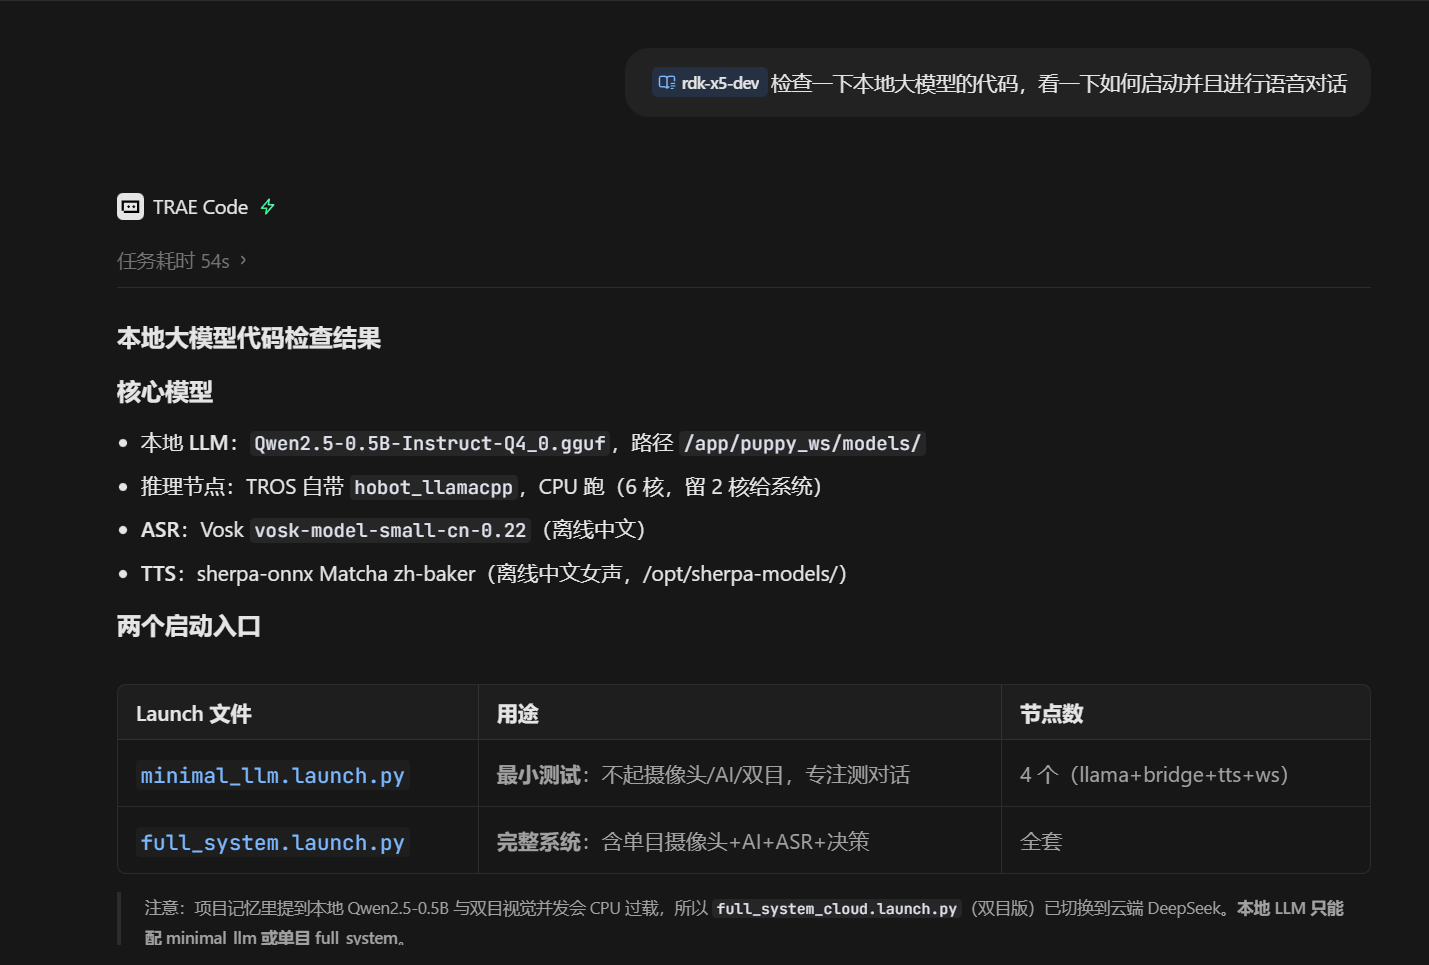
本地大模型语音对话集成
检查本地LLM(Qwen2.5-0.5B)、Vosk ASR、sherpa-onnx TTS的代码和启动方式,TRAE 54秒梳理清楚了两个启动入口(minimal_llm.launch.py 和 full_system.launch.py)的配置差异和节点关系。
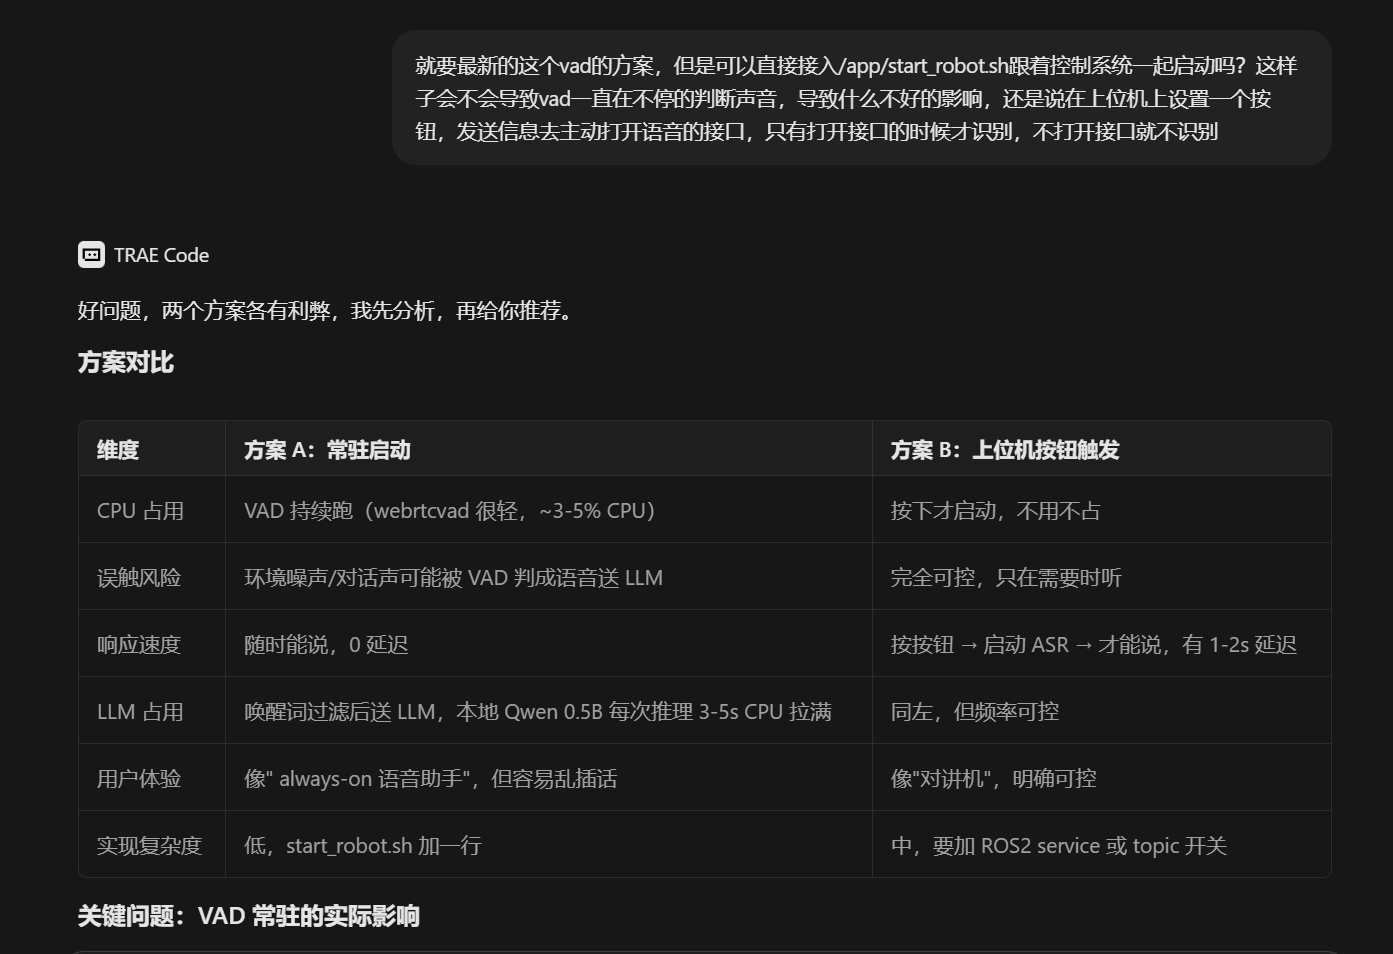
VAD 方案架构决策
语音唤醒该用"常驻监听"还是"按钮触发"?TRAE给出了A/B方案的多维度对比(CPU占用、误触风险、响应速度、LLM占用、用户体验、实现复杂度),帮我做出了 informed decision,而不是拍脑袋选型。
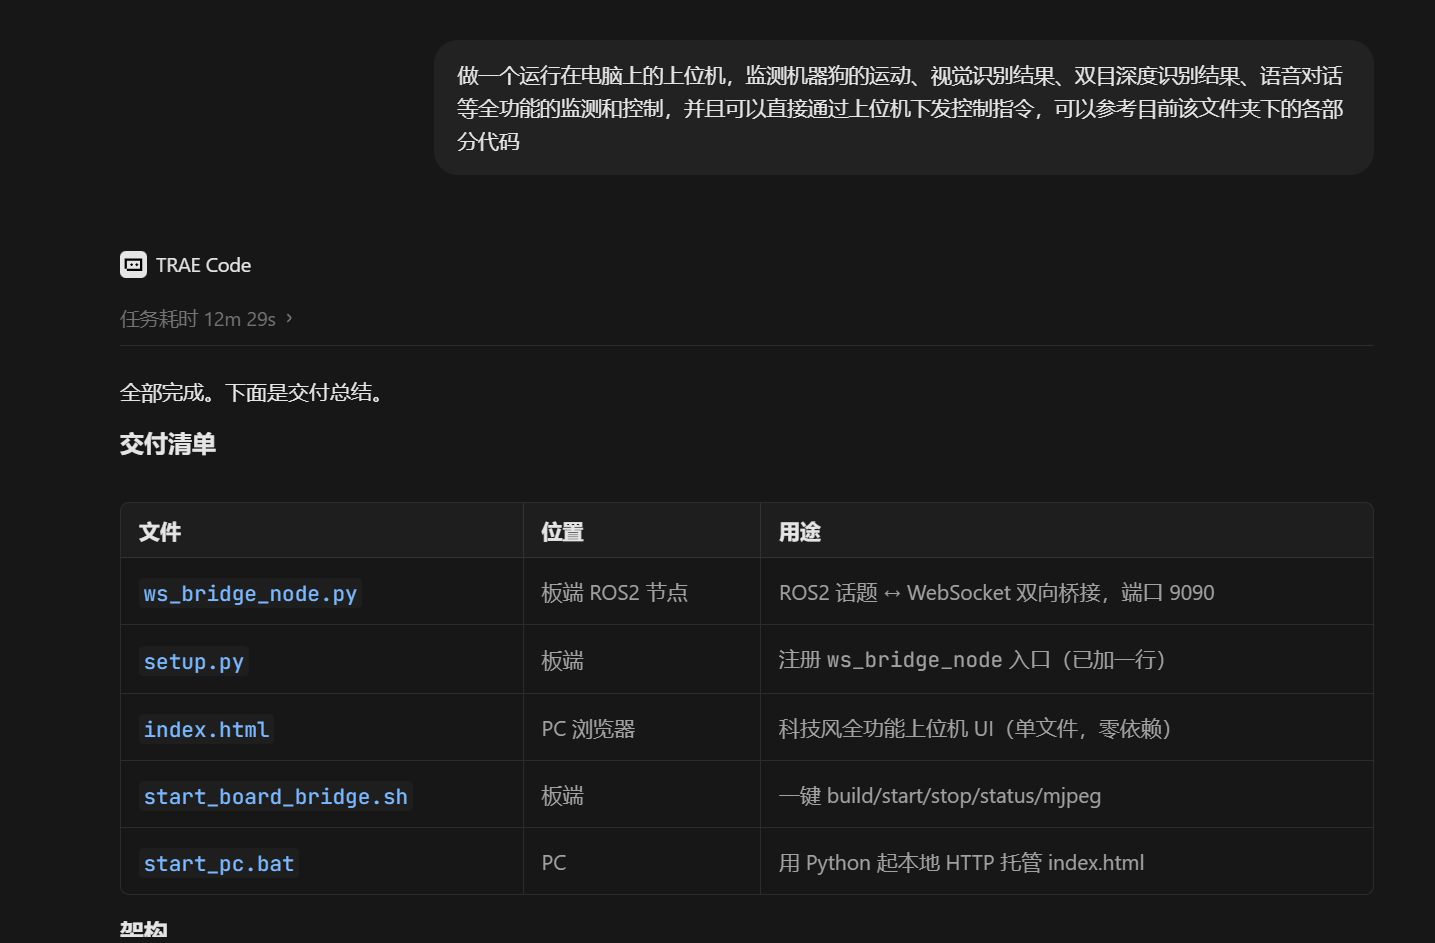
上位机监测与控制界面
需要一台PC上的上位机,实时监测机器狗的运动、视觉、深度、语音状态,并能直接下发控制指令。TRAE交付了完整的全栈方案:板端WebSocket桥接节点 + PC端零依赖HTML UI + 一键启动脚本,12分钟完成。
作品报告自动生成
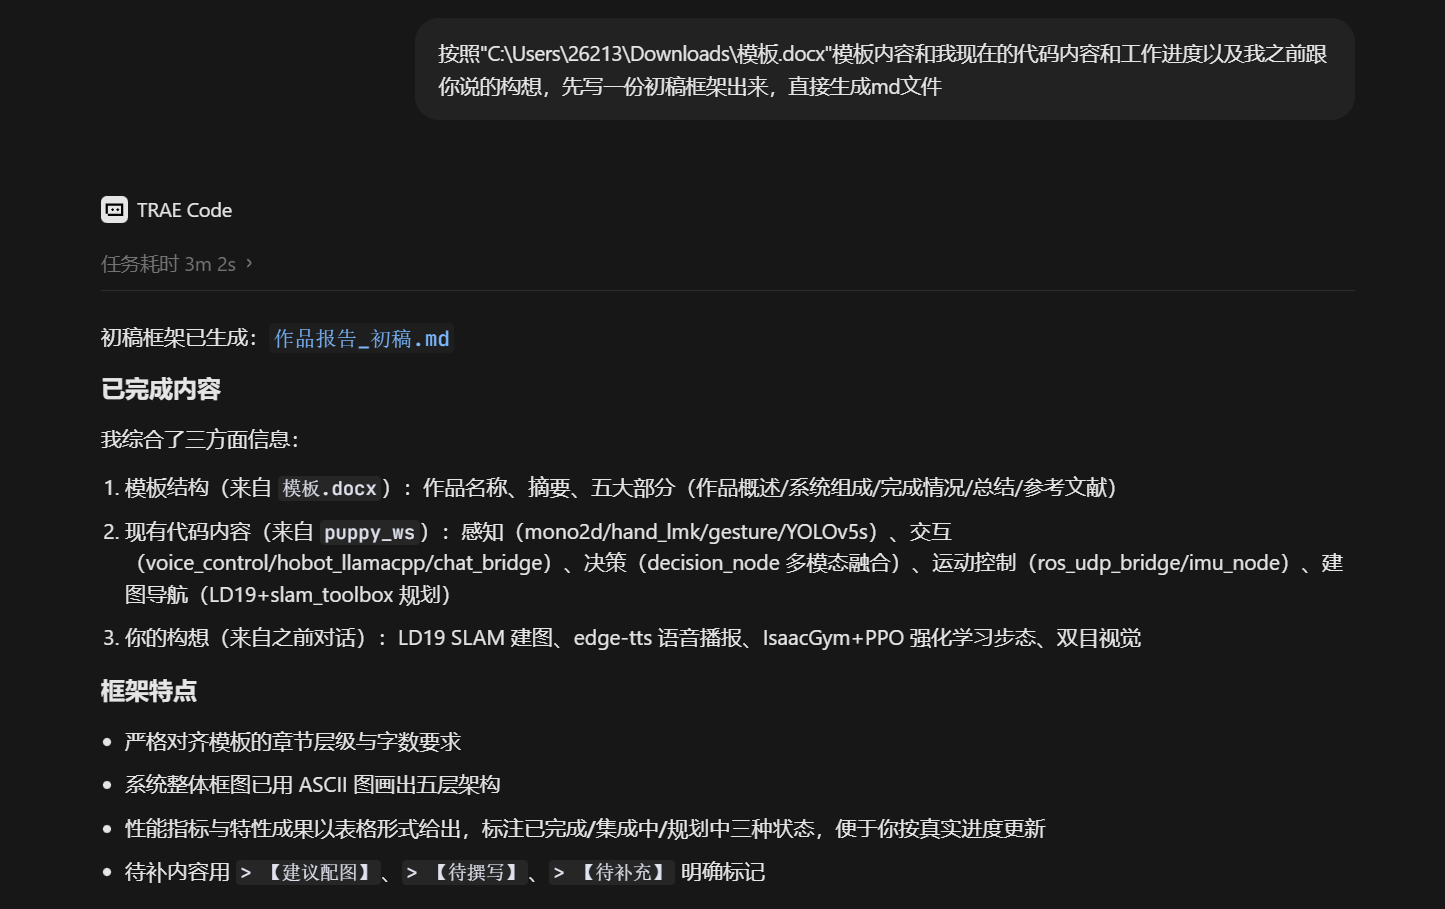
按照比赛模板.docx的要求,TRAE综合了模板结构、现有代码和后续构想,自动生成了作品报告初稿,包含ASCII五层架构图、性能指标表格、待补充标记,大幅降低了文档编写负担。
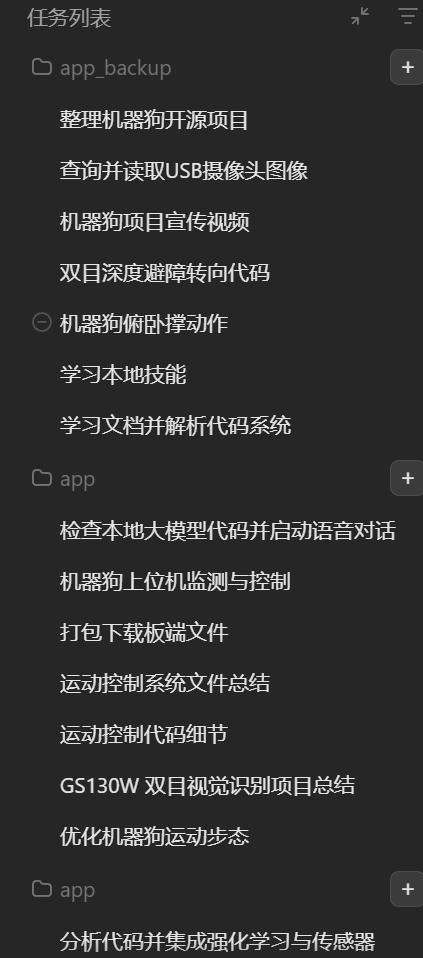
开发全景
整个项目涉及10+个独立开发任务,全部在TRAE中完成。从底层运动控制到上层AI感知,从板端算法到PC端UI,从代码开发到文档生成,TRAE是唯一的开发工具。
Session ID(证明TRAE开发)
以下8个Session ID对应图一到图八的8个关键开发任务,证明作品全程由TRAE完成:
| 序号 | 对应截图 | 开发任务 | Session ID |
|---|---|---|---|
| 1 | 图一 | 代码完整性检查与开源整理 | 2323697596634347:7e857365c3d2455b66a3dd355e85b394_6a4ea1e946408160e0900b68.6a4ea1e946408160e0900b6b.6a4ea1e946408160e0900b69:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/9 03:15:53) |
| 2 | 图二 | 手势识别 + YOLOv5 BPU部署 | 2323697596634347:9b64059322b95620fadc82adca67bc4c_6a4dc8aa5f3f2ce92e013774.6a4dd0b05f3f2ce92e013819.6a4dd0af5f3f2ce92e013817:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/8 12:23:12) |
| 3 | 图三 | 双目深度避障分析与代码生成 | 2323697596634347:a25f417793edb99dc37ac2a02c0dcbb4_6a4e04f73de951749e2db4d4.6a4e04f73de951749e2db4d7.6a4e04f73de951749e2db4d5:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/8 16:06:15) |
| 4 | 图四 | 避障调试与4问题修复 | 2323697596634347:11f67b09ea1ed30e5888cebe9f0e51b1_6a4e04f73de951749e2db4d4.6a4e8a3d3de951749e2dba51.6a4e8a3d3de951749e2dba4f:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/9 01:34:53) |
| 5 | 图五 | 本地大模型语音对话集成 | 2323697596634347:00c6ba7cdaead715129d3d5870a447b5_6a4c5b1f5f3f2ce92e013158.6a4c5b1f5f3f2ce92e01315b.6a4c5b1f5f3f2ce92e013159:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/7 09:49:19) |
| 6 | 图六 | VAD方案架构决策分析 | 2323697596634347:1e7b2d26cee0cf45aebc0e8dc023bcac_6a4c5b1f5f3f2ce92e013158.6a4d7f9c5f3f2ce92e01367f.6a4d7f9c5f3f2ce92e01367d:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/8 06:37:16) |
| 7 | 图七 | 上位机监测与控制全栈开发 | 2323697596634347:174a063ed0f393ce819dedc0ca999559_6a4a9f2d7196f79bfca6273d.6a4a9f2d7196f79bfca62740.6a4a9f2d7196f79bfca6273e:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/7/6 02:15:09) |
| 8 | 图八 | 作品报告初稿自动生成 | 2323697596634347:7e00687b5c6b018bf53a766a264d10dd_6a3e7541ce7bc84d43ca6c6b.6a3e7544ce7bc84d43ca6c6e.6a3e7541ce7bc84d43ca6c6c:TRAE Work CN.0.1.34.no_sid.no_ppe.T(2026/6/26 20:49:08) |
Session ID获取方式:在TRAE IDE中,双击对话标题即可复制Session ID。
TRAE带来的效率提升
| 开发环节 | 传统方式 | 用TRAE | 提速 |
|---|---|---|---|
| ROS2节点开发 | 2-3小时/个 | 30-45分钟/个 | 3-4倍 |
| 系统级代码分析(如7进程深度链路) | 半天 | 20分钟 | 15倍 |
| 调试排错(如4个避障问题) | 数小时 | 4分钟 | 30倍+ |
| 技术文档/报告 | 2天 | 半天 | 4倍 |
核心感触:以前遇到复杂系统集成或诡异bug会觉得"搞不定",现在会直接把问题描述给TRAE。最大的变化不是写得更快,而是敢想了——从"这个我做不了"变成"让TRAE先帮我看看"。