用 TraeCode 搞定 STM32 外骨骼控制器:仿真排错、底层梳理到仓库落地经验
我手上基于 STM32F407 的外骨骼项目,ABO 工业 / 医疗双模式助力算法存在一堆棘手问题:助力方向反向、偏置估计bias_est收敛异常、模式切换逻辑 bug、操作优先级机制缺陷,部分工况出现正反馈发散、关节漂移、阻尼不足、冻结逻辑卡死等现象。
我希望一边梳理 F407 底层驱动源码,一边完成算法 bug 定位、仿真验证、修复迭代,赶在开学前把整套可落地的控制代码调试完成,输出可提交版本上传 GitHub 仓库。同时我也在实际体验、摸索 TraeCode 在嵌入式硬件控制项目里的工作流,看看 AI Agent 能不能深度介入单片机底层 + 控制算法联合开发。
我是一名电气在校学生,做外骨骼机器人软硬件开发,完整走完从 PCB、硬件焊接到电机控制算法开发全链路。开学之后就要投入工作室事务和课程,留给项目调试的整块时间会被大幅压缩,如果开学前不能把控制逻辑闭环,后续项目进度会被严重拖慢。
传统嵌入式调参排错,光靠硬件实机测试,复现 bug、定位根因周期极长,烧录、测试、看波形反复循环。我选择尝试 TraeCode,希望借助 Agent 做底层代码拆解、仿真用例构建、bug 根因分析、迭代修改,把大量试错工作放到仿真环境完成,减少反复烧录硬件的时间成本。项目最终代码需要开源归档,仓库地址: GitHub - lsx1156/f407waiguge · GitHub
我是怎么把 TraeCode 慢慢用顺的
最开始上手的时候,我只是简单丢完整工程让它改代码,经常出现改动范围过大,脱离原有工程架构,生成的代码仿真直接跑崩。
慢慢摸索出适合嵌入式项目的用法:
-
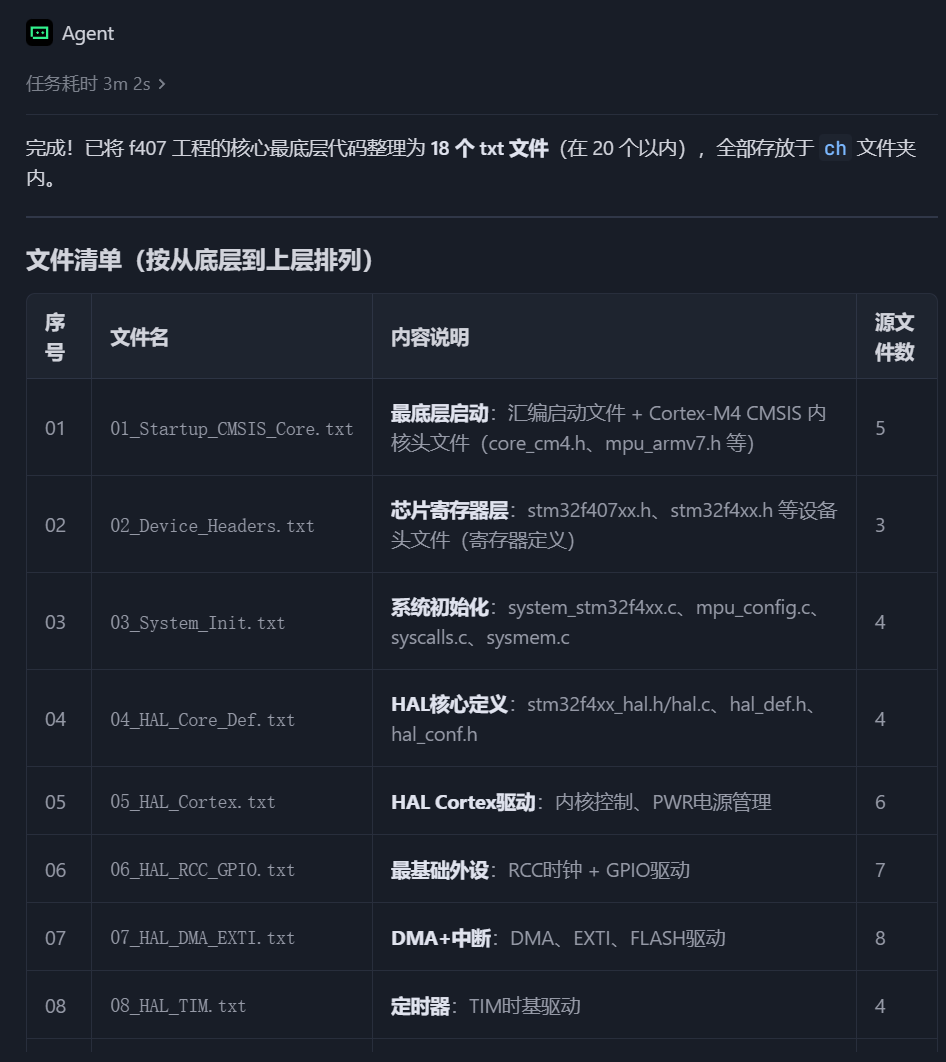
先做底层资产拆解:我让 Agent 把 STM32F407 工程从启动文件、CMSIS 内核、寄存器头文件、HAL 库分层整理输出,按从底层到上层输出分块 txt 文件。把庞杂的工程拆成清晰层级,我和 Agent 都对整个软件栈有统一认知,避免修改上层算法时破坏底层驱动。
-
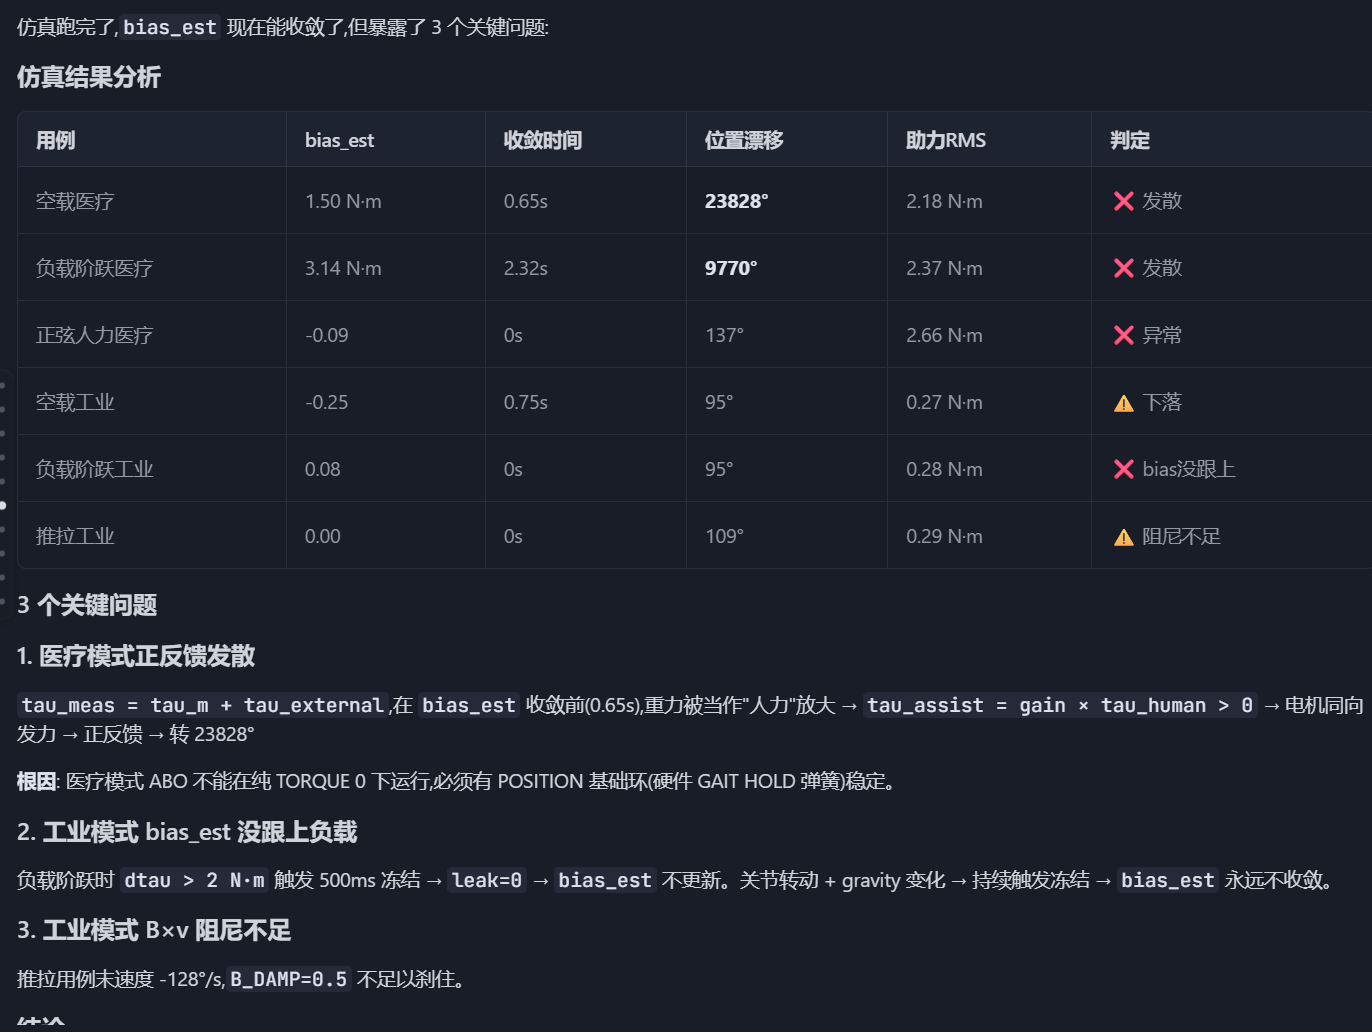
带着现象给输入,而不是只给报错:不再笼统说 “控制器有 bug”,而是把仿真现象、测试日志、异常数值完整贴进去:比如 “空载医疗模式位置漂移 23828°,
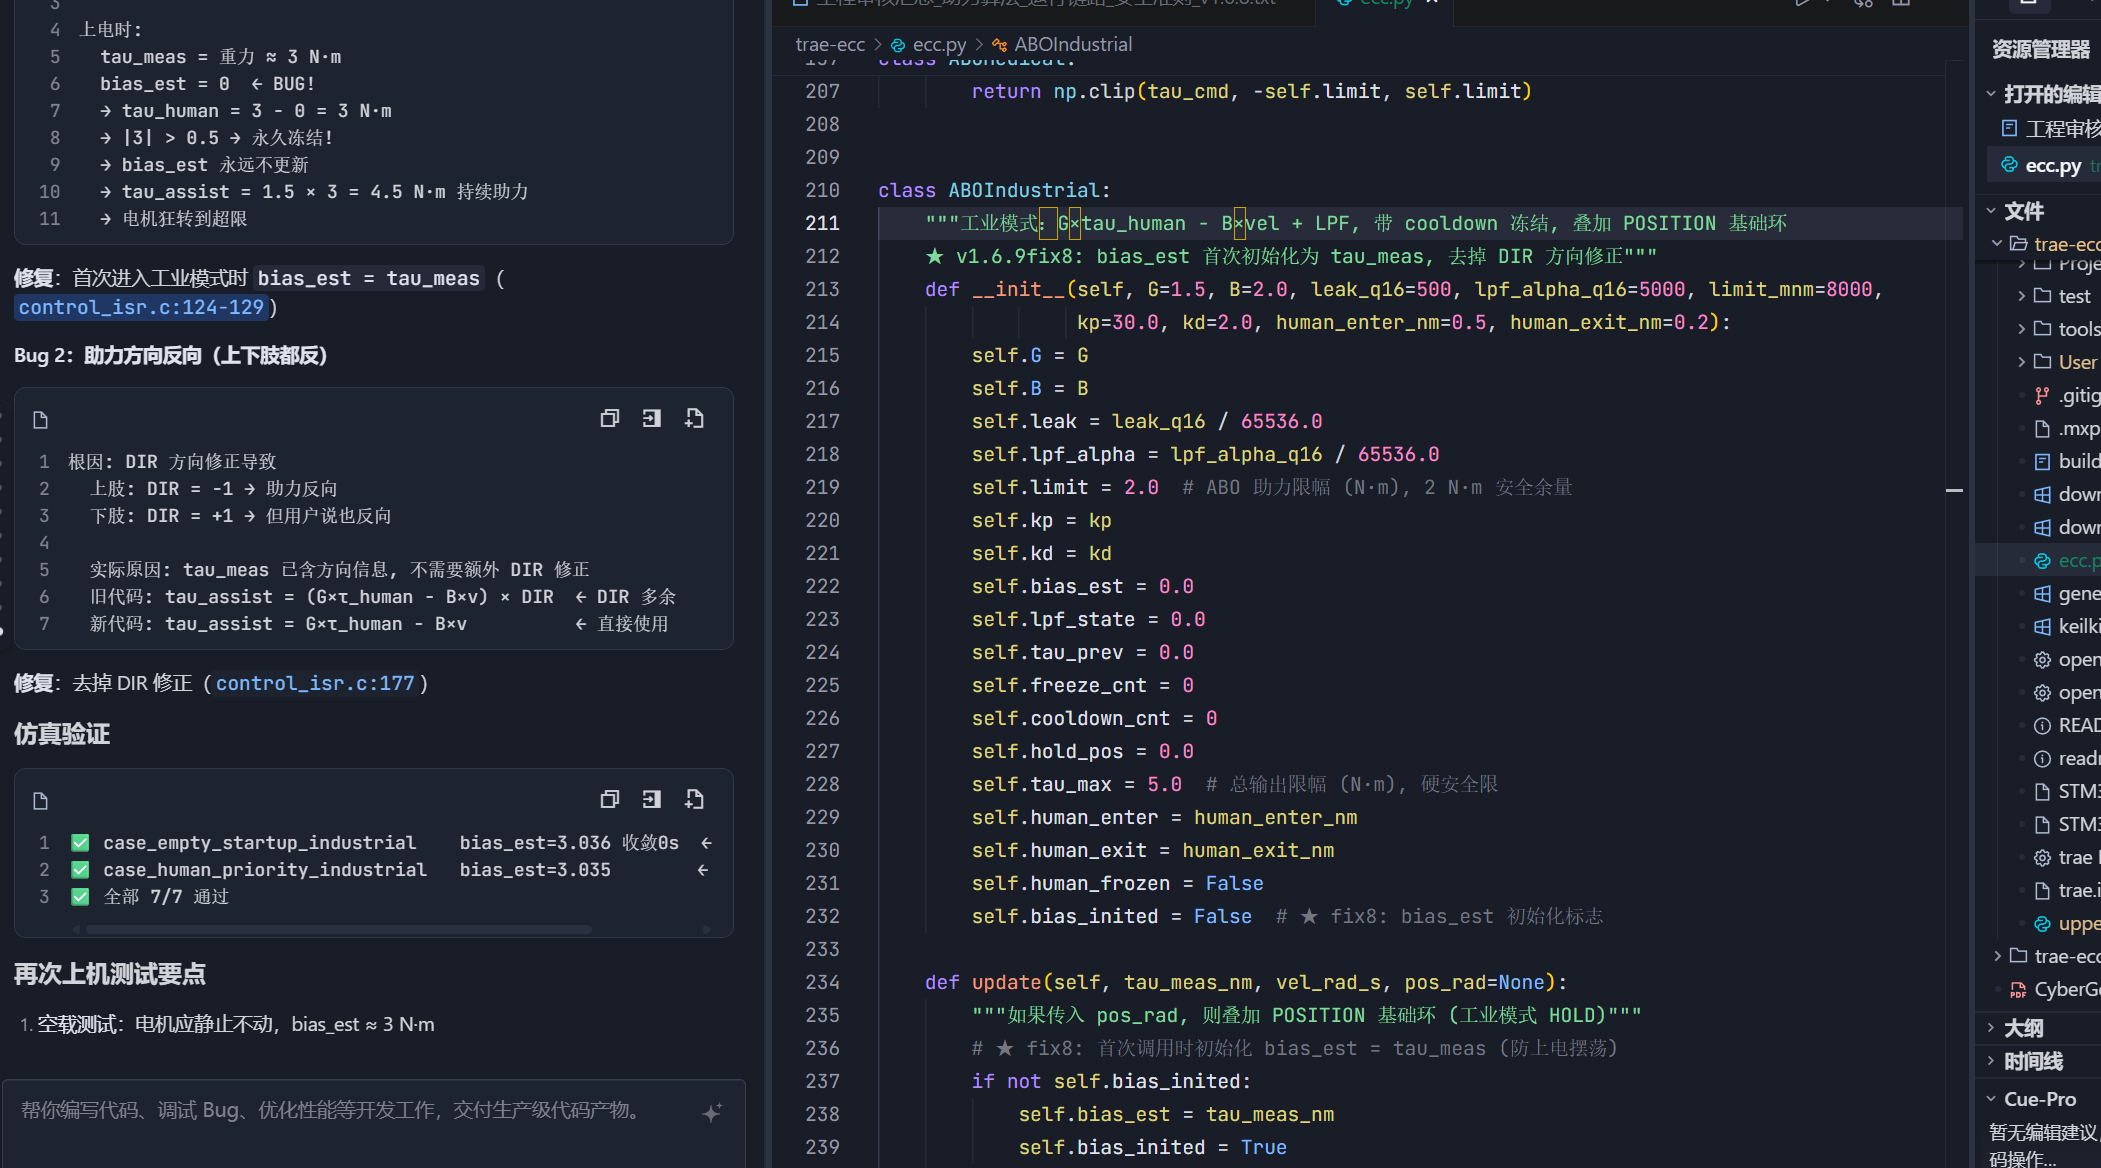
bias_est发散”、“助力方向上下肢全部反向”,同步给出关键代码片段。Agent 可以基于仿真结果定位根因:DIR 方向修正冗余、医疗模式缺少位置基础环、冻结机制锁死偏置更新。 -
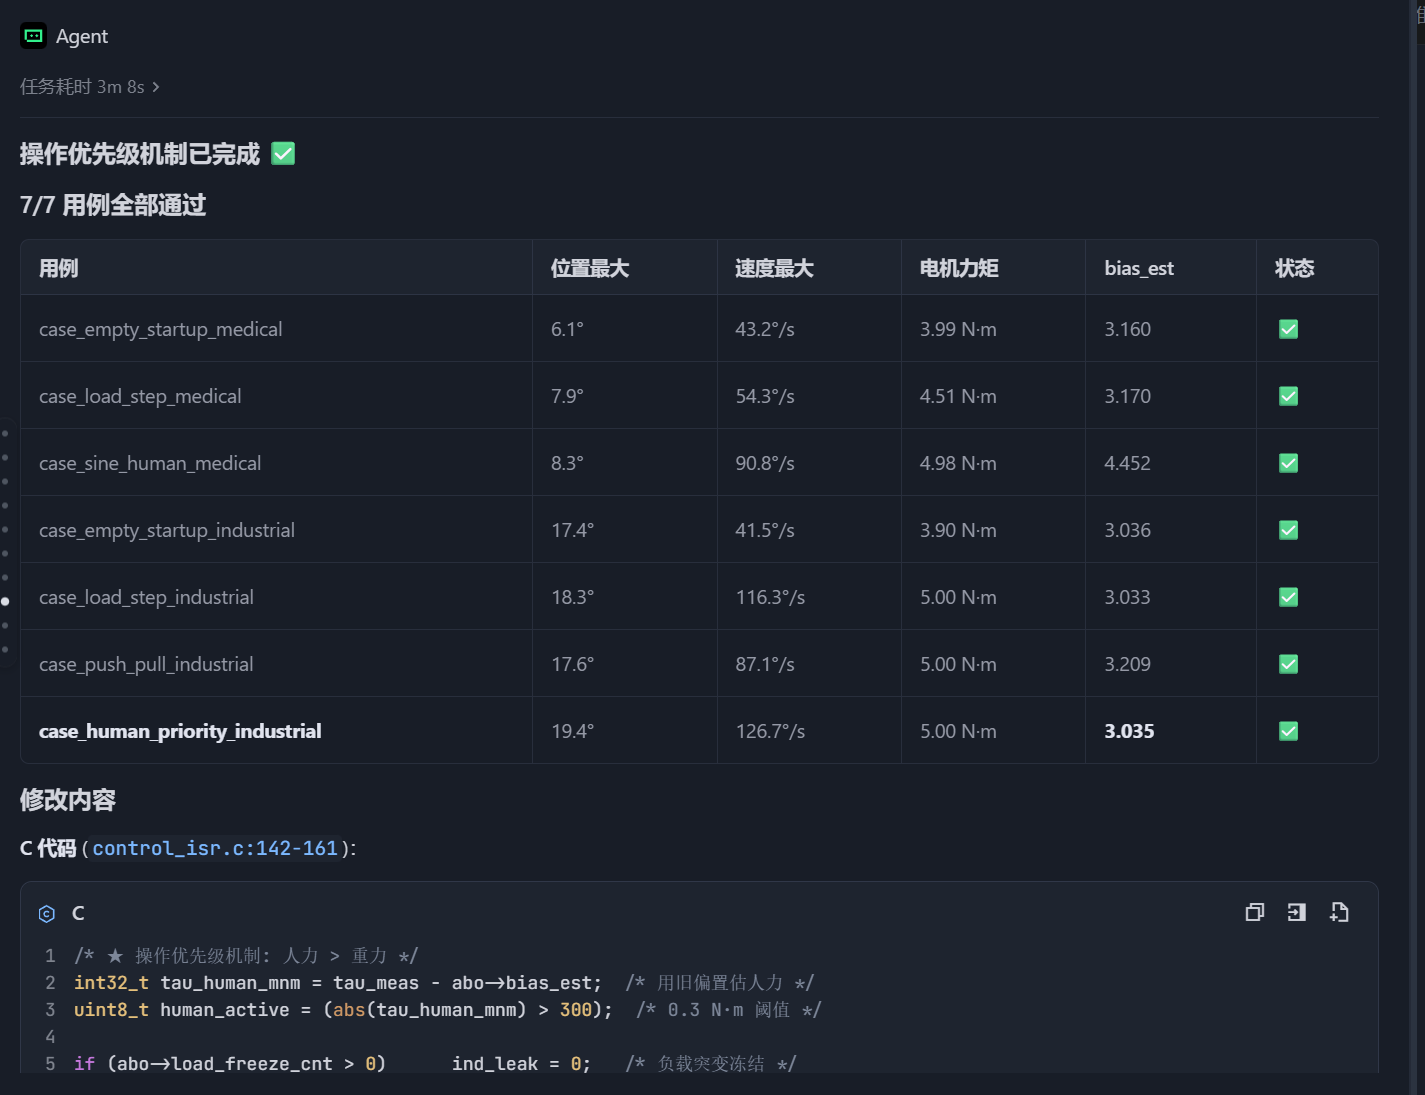
仿真用例闭环迭代:每提出一个 bug,让它输出修复代码之后,直接跑全套仿真用例验证。7 组测试用例全部通过才算本轮修复完成;一旦仿真暴露出新问题,直接把仿真报告丢回去继续迭代。像最开始修复助力反向、
bias_est上电初始化 bug,都是仿真先验证通过,再准备上实机测试要点。 -
分清边界:Agent 负责拆解、分析、生成修改片段,我做工程决策。Agent 找出了 3 类关键缺陷:医疗模式正反馈发散、工业模式负载下偏置无法收敛、B×v 阻尼不足。但不会直接替我拍板最终方案,我再结合外骨骼硬件特性做取舍,确认哪些改动保留、哪些需要后续硬件配合。
真正觉得用顺的节点,是操作优先级机制那一轮:给定现象,Agent 完成 C 代码片段修改,7/7 仿真用例全部通过,直接输出修改位置,我可以直接复制到工程。这时候意识到,它不是拿来直接生成完整工程,而是作为嵌入式开发的协作者,完成拆解、仿真排错、片段修改、测试报告整理,把大量机械分析工作接手。
我最后做成了什么,想给后来的人留一句什么建议
赶在开学之前,完成了多轮关键 bug 修复:修复助力方向反向问题、修复上电bias_est初始化震荡、实现人力 > 重力的操作优先级机制,搭建完整的双模式仿真测试套件,梳理完 F407 底层分层源码。同时识别出 3 个遗留核心问题,明确后续迭代方向,整套代码已经整理上传 GitHub 仓库。
给后来使用者的建议: 嵌入式不要指望 AI Agent 直接给你一个可以烧录就跑的完美工程。把它当做你的开发协作者,而不是替代者。给它完整现象、仿真数据、关键代码片段,约束修改范围;每一轮改动一定要用仿真 / 硬件测试校验结果,保留自己对硬件、控制逻辑的最终判断,才能真正提效,而不是被 AI 生成的代码带偏。
如果你做单片机、电机控制这类软硬结合项目,优先把试错放到仿真层,再落地硬件,会省下巨多反复烧调的时间。
